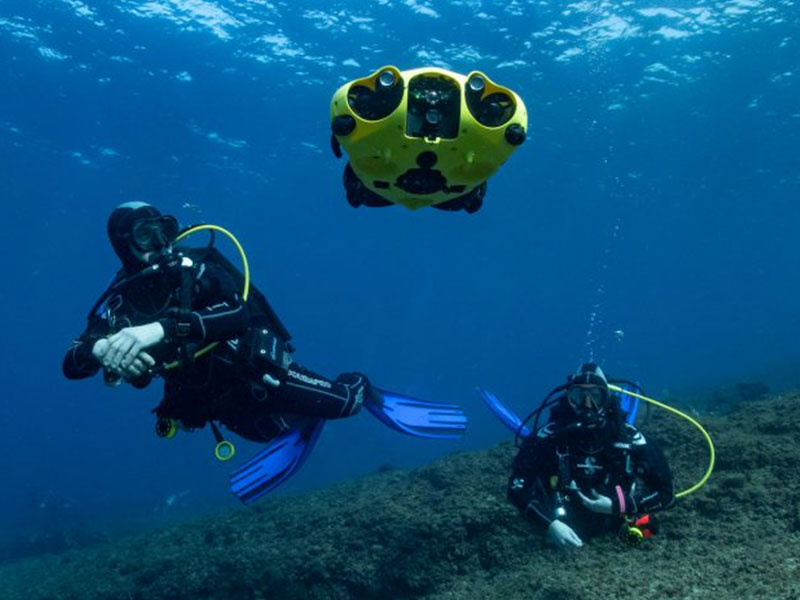
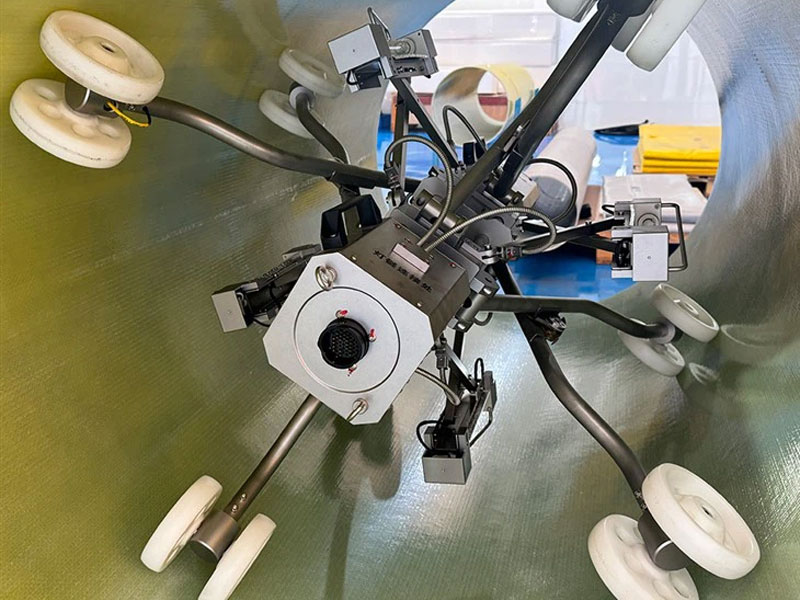
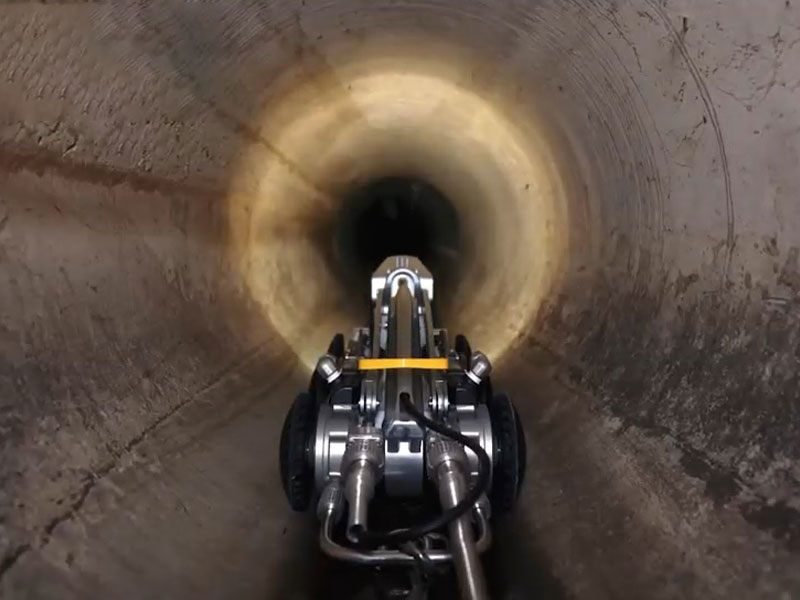
Robot bawah air/robot pipa perlu bekerja di bawah air atau di dalam pipa, komputer host perlu memantau keadaan robot secara real time dan mengeluarkan instruksi pengoperasian, robot mengirimkan video ke komputer host secara real time. Karena lingkungan penggunaannya yang khusus, bagaimana cara membangun komunikasi real-time yang stabil dan andal antara komputer host dan robot?
Metode komunikasi pertama yang perlu dipertimbangkan adalah CAT6A. Jarak transmisi maksimum kabel hanya 100 meter; redaman sinyal di atas 100 meter sangat serius. Dalam lingkungan aplikasi sebenarnya, sebagian besar pemandangan akan melebihi 100 meter, dan jarak transmisi tidak dapat memenuhi persyaratan sebenarnya. Dan kabel terus-menerus meregang selama operasi, rentan terhadap pemutusan.
Serat optik tidak terganggu oleh kebisingan elektromagnetik karena transmisinya, jaraknya jauh dan bandwidthnya tinggi, yang juga digunakan pada robot bawah air. Namun serat optik perlu disesuaikan, mudah putus, memiliki tingkat kegagalan yang tinggi, dan mahal.
Operator broadband digunakan untuk memanfaatkan sepenuhnya saluran listrik dua inti, dan transmisi jarak jauh berkecepatan tinggi dapat dicapai. Kecepatannya mencapai 100M, dan jarak transmisi saluran listrik biasa bisa mencapai 500 meter, jarak transmisi pasangan terpilin berpelindung bisa mencapai 1000 meter, dan jarak transmisi kabel koaksial bisa mencapai 2000 meter.
Keuntungan dari operator broadband: Bandwidth tinggi, jarak jauh, skalabilitas kuat, propagasi data sepenuhnya transparan, stabil dan andal, plug and play.
Robot bawah air/robot pipa menggunakan komunikasi operator broadband, parameter transmisi kabel yang berbeda:
| pita lebar pembawa | Saluran listrik biasa | Pasangan bengkok terlindung | Kabel koaksial |
| Bandwidth data | 90Mbps | 60Mbps | 100M |
| Jarak transmisi | 500 meter | 1000 meter | 2000 meter |
| Kecepatan garis | 2 inti | 2 inti | 2 inti |
| Konstruksi | Sederhana | Sederhana | BCN |
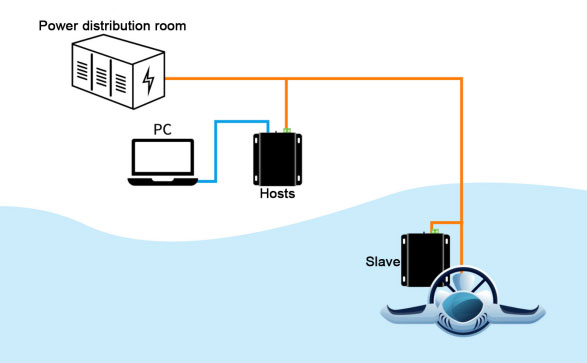
Diagram kasus aplikasi:
Layanan OEM/ODM
Kami menyediakan layanan OEM dan ODM profesional untuk memenuhi kebutuhan Anda.
Ada apa:
+86-18157343325
Detail Kontak
+86-18157343325
Lokasi
Tautan Cepat
Produk
Hubungi Kami
Anda dapat menghubungi saya menggunakan formulir ini.